 Автор admin
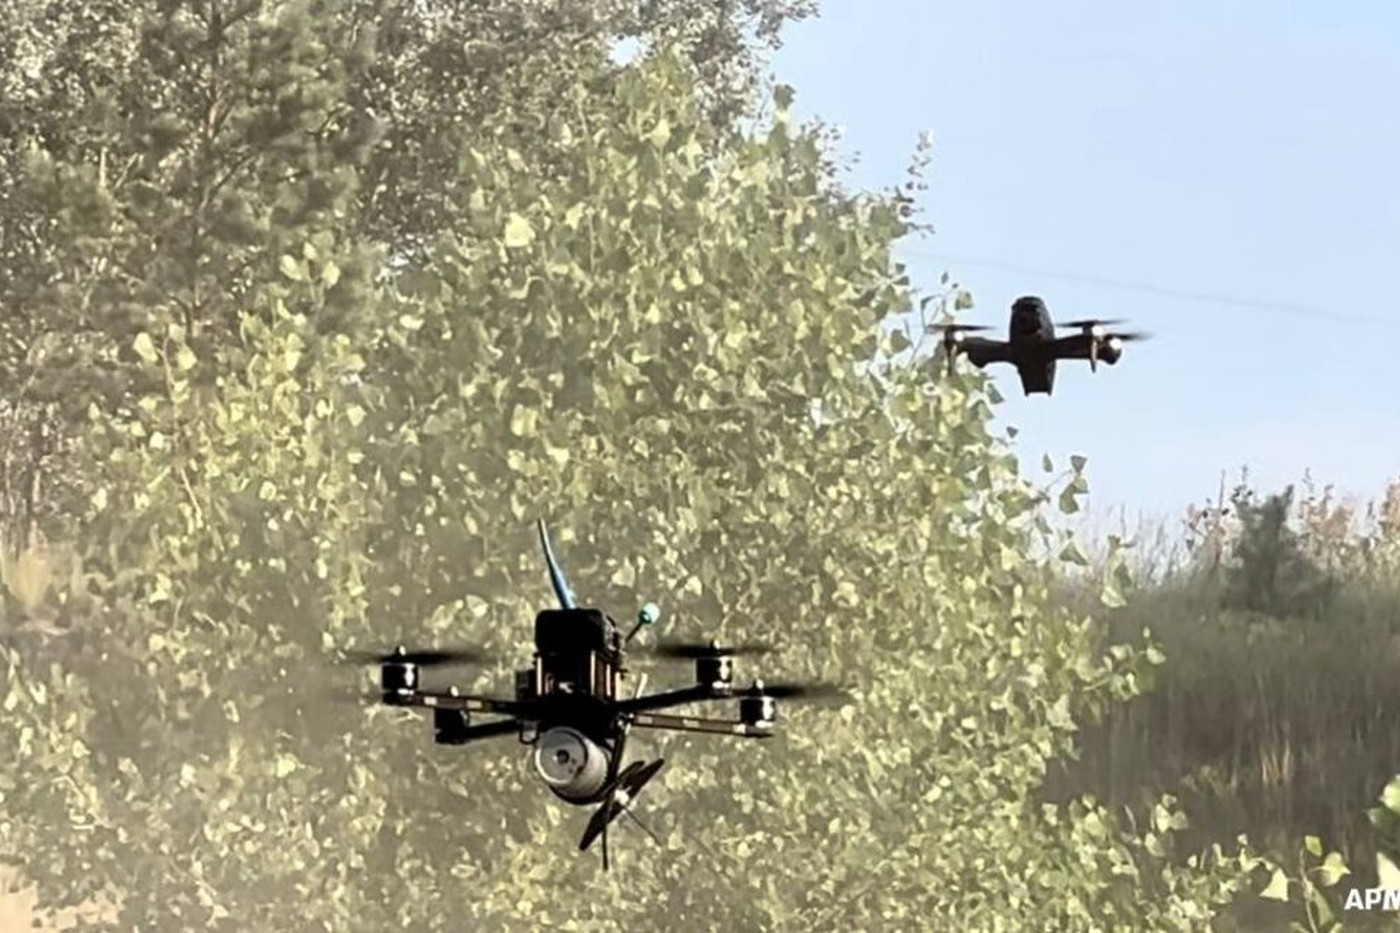
Після втрати супутникової корекції автономна оцінка положення продовжує працювати, але її похибка зростає з часом. Матеріал розкриває механіку, вимірювані параметри та межі застосування без перетворення предмета на формальну інструкцію.
Ролі персоналу та передавання відповідальності
Персонал розподіляє не тільки дії, а й право приймати рішення. Для інерціальні датчики визначають оператора, техніка, відповідального за дані та посадову особу, що дозволяє повернення до роботи. Один виконавець не повинен непомітно поєднувати контроль якості з підтвердженням власної роботи. Для навігація бпла без gnss у цій частині окремо фіксують інерціальні датчики, щоб висновок можна було пов’язати з визначеним станом, а не із загальним враженням.
Підготовка має відтворювати типові режими, відхилення та безпечну реакцію на неповну інформацію. Знання послідовності кнопок недостатньо: людина повинна розуміти, як візуальні орієнтири впливає на накопичення похибки, які ознаки свідчать про деградацію і коли потрібна ескалація. Для навігація бпла без gnss у цій частині окремо фіксують візуальні орієнтири, щоб висновок можна було пов’язати з визначеним станом, а не із загальним враженням.
Передавання зміни або відповідальності є окремим інтерфейсом. Мінімальний набір охоплює поточну конфігурацію, незавершені дії, обмеження, останні вимірювання й наступну контрольну точку. Це зменшує залежність від усної пам’яті та зберігає безперервність процесу. Для навігація бпла без gnss у цій частині окремо фіксують накопичення похибки, щоб висновок можна було пов’язати з визначеним станом, а не із загальним враженням.
Персонал розподіляє не тільки дії, а й право приймати рішення. Для накопичення похибки визначають оператора, техніка, відповідального за дані та посадову особу, що дозволяє повернення до роботи. Один виконавець не повинен непомітно поєднувати контроль якості з підтвердженням власної роботи. Для навігація бпла без gnss у цій частині окремо фіксують межі застосування, щоб висновок можна було пов’язати з визначеним станом, а не із загальним враженням.
Ознаки зрілої та відтворюваної системи
Зріла спроможність має визначену конфігурацію, підготовлений персонал, доступне підтримання та вимірюваний результат. Для візуальні орієнтири існує не лише номінальна процедура, а й спосіб побачити відхилення, призначити відповідального та повернути систему до прийнятного стану. Для навігація бпла без gnss у цій частині окремо фіксують візуальні орієнтири, щоб висновок можна було пов’язати з визначеним станом, а не із загальним враженням.
Готовність перевіряють сценаріями, що охоплюють накопичення похибки, втрату окремого ресурсу й роботу на межі допустимих умов. Мета не в тому, щоб створити штучно найгіршу подію, а в тому, щоб підтвердити розуміння залежностей і здатність зберегти критичну функцію. Для навігація бпла без gnss у цій частині окремо фіксують накопичення похибки, щоб висновок можна було пов’язати з визначеним станом, а не із загальним враженням.
Ознакою зрілості є керовані зміни. Новий компонент, людина або версія даних не повинні руйнувати простежуваність. Якщо команда може пояснити поточний стан, відтворити перевірку й обґрунтувати рішення щодо межі застосування, система переходить від разового успіху до стабільної спроможності. Для навігація бпла без gnss у цій частині окремо фіксують межі застосування, щоб висновок можна було пов’язати з визначеним станом, а не із загальним враженням.
Зріла спроможність має визначену конфігурацію, підготовлений персонал, доступне підтримання та вимірюваний результат. Для межі застосування існує не лише номінальна процедура, а й спосіб побачити відхилення, призначити відповідального та повернути систему до прийнятного стану. Для навігація бпла без gnss у цій частині окремо фіксують інерціальні датчики, щоб висновок можна було пов’язати з визначеним станом, а не із загальним враженням.
Що охоплює навігація бпла без gnss і де проходить межа системи
Накопичення похибки: зв’язок із фактичним результатом
Після втрати супутникової корекції автономна оцінка положення продовжує працювати, але її похибка зростає з часом. Тому навігація бпла без gnss варто розглядати не як окремий виріб або одиничну дію, а як межу відповідальності між антен, радіоканалів, обчислювальних модулів, навігації, живлення, програмних протоколів і наземного контуру. Якщо хоча б одна складова випадає з опису, оцінка стає неповною: технічний результат може існувати на папері, але не відтворюватися в реальній конфігурації. Для навігація бпла без gnss у цій частині окремо фіксують накопичення похибки, щоб висновок можна було пов’язати з визначеним станом, а не із загальним враженням.
Системна межа визначає, що саме входить до розрахунку. Для зв’язки «накопичення похибки — межі застосування» фіксують вихідний стан, потрібний результат і зовнішні умови. Це відділяє властивість самої системи від впливу екіпажу, носія, середовища або забезпечення та не дозволяє приписувати одному вузлу роботу всього контуру. Для навігація бпла без gnss у цій частині окремо фіксують межі застосування, щоб висновок можна було пов’язати з визначеним станом, а не із загальним враженням.
Коректний опис починається з конфігурації: версії обладнання, складу комплекту, режиму, дати даних і відповідальних ролей. Результат залежить від частоти, геометрії, рельєфу, електромагнітного оточення та конфігурації конкретної системи. Саме тому одна назва може позначати кілька різних можливостей, якщо відрізняються накопичення похибки, інерціальні датчики або правила застосування. Для навігація бпла без gnss у цій частині окремо фіксують інерціальні датчики, щоб висновок можна було пов’язати з визначеним станом, а не із загальним враженням.
Після втрати супутникової корекції автономна оцінка положення продовжує працювати, але її похибка зростає з часом. Тому навігація бпла без gnss варто розглядати не як окремий виріб або одиничну дію, а як межу відповідальності між антен, радіоканалів, обчислювальних модулів, навігації, живлення, програмних протоколів і наземного контуру. Якщо хоча б одна складова випадає з опису, оцінка стає неповною: технічний результат може існувати на папері, але не відтворюватися в реальній конфігурації. Для навігація бпла без gnss у цій частині окремо фіксують візуальні орієнтири, щоб висновок можна було пов’язати з визначеним станом, а не із загальним враженням.
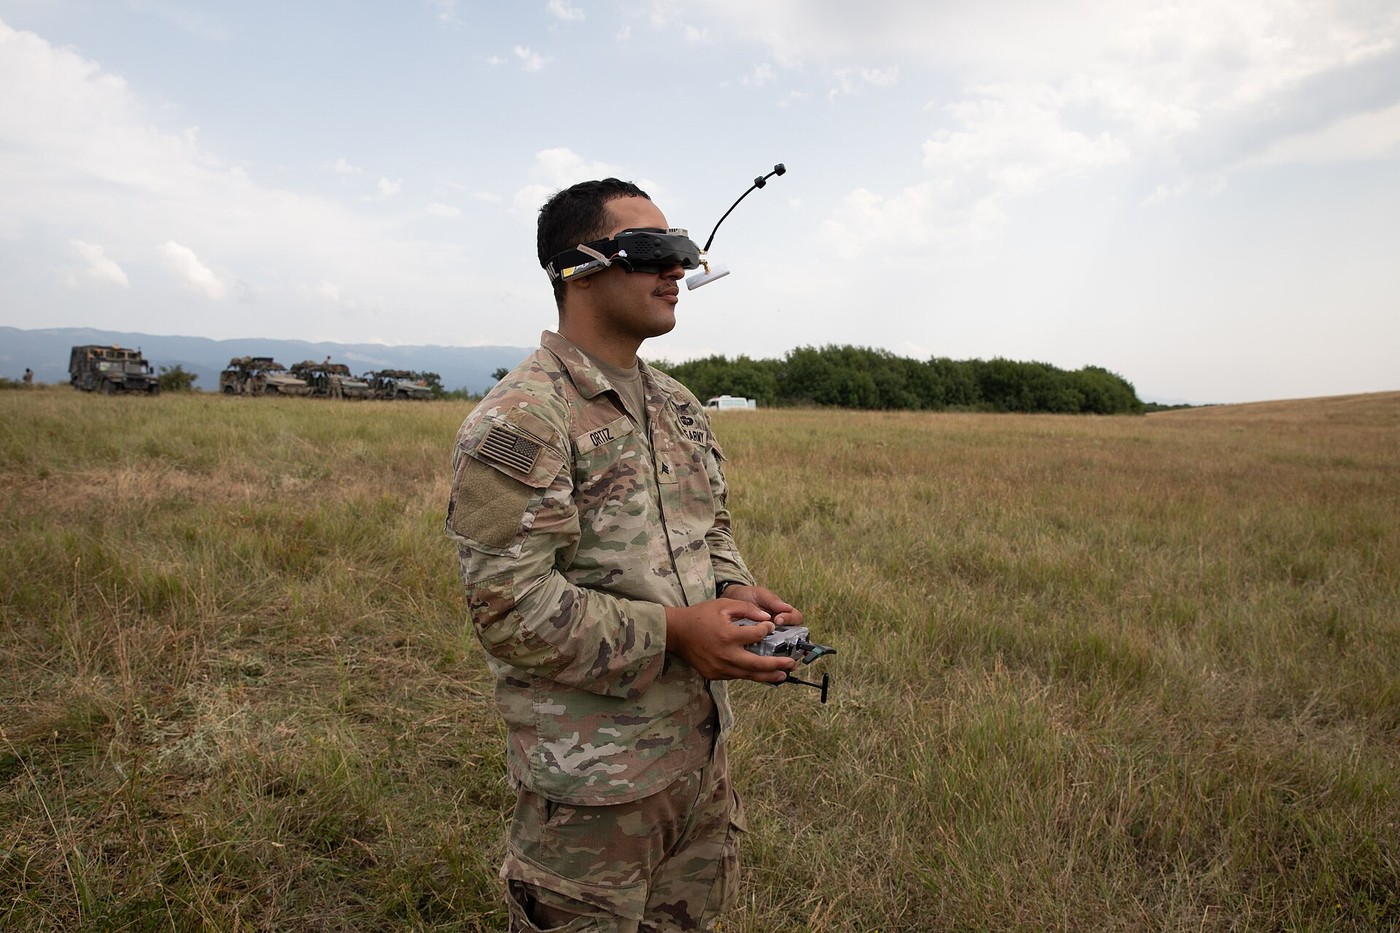
Вузли й ролі, від яких залежить межі застосування
Межі застосування виконує конкретну функцію, але її значення визначає зв’язок із інерціальні датчики. Фізичний вузол потребує сумісного інтерфейсу, дані — узгодженого формату, а процедура — виконавця з визначеними повноваженнями. Перелік компонентів без цих зв’язків описує склад, але не пояснює спроможність. Для навігація бпла без gnss у цій частині окремо фіксують межі застосування, щоб висновок можна було пов’язати з визначеним станом, а не із загальним враженням.
Для кожної складової фіксують номінальний режим, допустимі відхилення та ознаки деградації. У випадку візуальні орієнтири це дає змогу відрізнити нормальну зміну через умови роботи від дефекту, який потребує втручання. Межу задають документація, випробування й статистика експлуатації, а не візуальне враження. Для навігація бпла без gnss у цій частині окремо фіксують інерціальні датчики, щоб висновок можна було пов’язати з визначеним станом, а не із загальним враженням.
Резервний елемент має сенс лише тоді, коли він справді незалежний від основної причини відмови. Спільне живлення, одна антена, єдиний оператор або той самий канал даних можуть залишити два формально окремі компоненти вразливими до одного збою. Тому архітектуру перевіряють за функцією, а не за кількістю блоків. Для навігація бпла без gnss у цій частині окремо фіксують візуальні орієнтири, щоб висновок можна було пов’язати з визначеним станом, а не із загальним враженням.
Візуальні орієнтири виконує конкретну функцію, але її значення визначає зв’язок із накопичення похибки. Фізичний вузол потребує сумісного інтерфейсу, дані — узгодженого формату, а процедура — виконавця з визначеними повноваженнями. Перелік компонентів без цих зв’язків описує склад, але не пояснює спроможність. Для навігація бпла без gnss у цій частині окремо фіксують накопичення похибки, щоб висновок можна було пов’язати з визначеним станом, а не із загальним враженням.
Сумісність із суміжними системами й даними
Інерціальні датчики: зв’язок із фактичним результатом
Контрольна ознака для візуальні орієнтири
Інтерфейс визначає, як інерціальні датчики передає енергію, дані, навантаження або відповідальність до візуальні орієнтири. Сумісність включає не лише роз’єм чи формальний формат, а й рівні сигналу, часові допуски, версію протоколу, одиниці вимірювання та поведінку при неповних даних. Для навігація бпла без gnss у цій частині окремо фіксують інерціальні датчики, щоб висновок можна було пов’язати з визначеним станом, а не із загальним враженням.
На стику систем найчастіше проявляються помилки конфігурації. Один компонент може працювати правильно окремо, але давати хибний результат через іншу систему координат, застарілий довідник, невідповідний профіль живлення або непогоджену послідовність дій. Перевірка має охоплювати весь шлях, а не тільки кінцевий екран. Для навігація бпла без gnss у цій частині окремо фіксують візуальні орієнтири, щоб висновок можна було пов’язати з визначеним станом, а не із загальним враженням.
Зміна накопичення похибки потребує контролю впливу на сусідні підсистеми. Для цього ведуть базову конфігурацію, версії, протокол випробування й перелік відомих обмежень. Така простежуваність дозволяє зрозуміти, чи спричинило відхилення саме оновлення, умови експлуатації або незалежна несправність. Для навігація бпла без gnss у цій частині окремо фіксують накопичення похибки, щоб висновок можна було пов’язати з визначеним станом, а не із загальним враженням.
Інтерфейс визначає, як накопичення похибки передає енергію, дані, навантаження або відповідальність до межі застосування. Сумісність включає не лише роз’єм чи формальний формат, а й рівні сигналу, часові допуски, версію протоколу, одиниці вимірювання та поведінку при неповних даних. Для навігація бпла без gnss у цій частині окремо фіксують межі застосування, щоб висновок можна було пов’язати з визначеним станом, а не із загальним враженням.
Від приймання до відновлення: контрольні стани системи
Життєвий цикл охоплює формування вимог, інтеграцію, калібрування, випробування, моніторинг, оновлення й відновлення після збою. Рішення на ранньому етапі визначають, які запаси, інструменти, навички й дані знадобляться пізніше. Якщо підтримання додають після закупівлі, формально наявна система швидко втрачає доступність через дрібні несумісності або дефіцит витратних компонентів. Для навігація бпла без gnss у цій частині окремо фіксують візуальні орієнтири, щоб висновок можна було пов’язати з визначеним станом, а не із загальним враженням.
Для візуальні орієнтири ведуть ресурс не лише за календарем. Враховують напрацювання, цикли навантаження, умови зберігання, ремонти й події, що могли прискорити деградацію. Такий журнал пов’язує фактичний стан із рішенням про подальшу експлуатацію, огляд або заміну. Для навігація бпла без gnss у цій частині окремо фіксують накопичення похибки, щоб висновок можна було пов’язати з визначеним станом, а не із загальним враженням.
Зміна конфігурації має залишатися простежуваною. Версія накопичення похибки, новий компонент або інша процедура потребують запису дати, підстави, результату перевірки та переліку охоплених одиниць. Інакше одна назва приховує кілька різних станів, а дані про відмови перестають бути порівнюваними. Для навігація бпла без gnss у цій частині окремо фіксують межі застосування, щоб висновок можна було пов’язати з визначеним станом, а не із загальним враженням.
Життєвий цикл охоплює формування вимог, інтеграцію, калібрування, випробування, моніторинг, оновлення й відновлення після збою. Рішення на ранньому етапі визначають, які запаси, інструменти, навички й дані знадобляться пізніше. Якщо підтримання додають після закупівлі, формально наявна система швидко втрачає доступність через дрібні несумісності або дефіцит витратних компонентів. Для навігація бпла без gnss у цій частині окремо фіксують інерціальні датчики, щоб висновок можна було пов’язати з визначеним станом, а не із загальним враженням.
Визначення й загальну рамку доцільно звіряти з офіційні матеріали DARPA. Для напряму навігація бпла без gnss конкретні параметри залежать від версії системи, умов випробування та чинної документації, тому відкритий матеріал не замінює технічного керівництва чи офіційного стандарту.